


El transportador modular autopropulsado (SPMT) consta principalmente de módulos de diversas especificaciones, equipados con una unidad de alimentación (PPU), así como sistemas eléctricos, de control e hidráulicos. La PPU alberga componentes como un motor diésel, un conjunto de bomba hidráulica, un tanque de combustible y un panel de control; el motor impulsa las bombas hidráulicas para generar energía hidráulica, que a su vez impulsa los motores hidráulicos en cada eje (cada rueda motriz proporciona 60 kN de fuerza motriz) para impulsar el vehículo. Además, la PPU suministra energía hidráulica para subir/bajar la plataforma, dirigir el eje y controlar en general el vehículo. La configuración de la PPU y el transportador se ilustra en la figura (usando como ejemplo una configuración de 6 ejes y 2 archivos).
Para transportar cargas anchas, los transportadores pueden acoplarse lateralmente para formar unidades de tres o más filas; para cargas extralargas, se pueden acoplar longitudinalmente para crear un número variable de módulos de eje; un mayor acoplamiento da como resultado una mayor capacidad de carga. La plataforma admite un rango de elevación de 1.500 mm ± 350 mm para facilitar la elevación y posicionamiento de la carga. Las unidades transportadoras individuales pueden operar al unísono (sincrónicamente) vinculando sus sistemas de control, mientras que los ejes de las ruedas individuales pueden girar de forma independiente dentro de un rango de +100 grados a -130 grados. Al girar los ejes en ángulos específicos alrededor de un centro de rotación designado, todo el conjunto del vehículo puede ejecutar una traslación lineal en cualquier dirección y realizar una rotación de 360 grados en el acto.
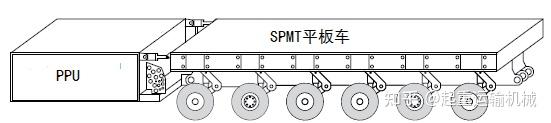
Diagrama esquemático de los transportadores PPU y SPMT.
Viabilidad de posicionar e instalar módulos grandes utilizando SPMT
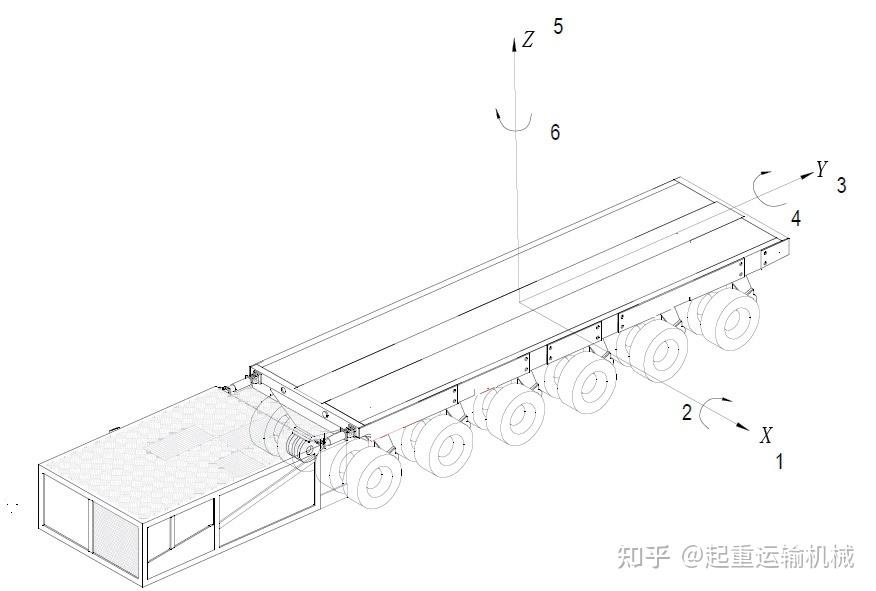
Como se muestra en la figura (usando una configuración de 6 ejes y 2 archivos como ejemplo), la unidad SPMT es capaz de tener seis grados de libertad de movimiento: traslación a lo largo del eje X (DOF 1), traslación a lo largo del eje Y (DOF 3) y elevación/descenso vertical a lo largo del eje Z (DOF 5); también puede realizar cabeceo alrededor del eje X (DOF 2), rodar a lo largo del eje Y (DOF 4) y rotación en su lugar alrededor del eje Z (DOF 6).
2, 4 y 5 grados de libertad: principios de funcionamiento y control
Como se muestra en la figura anterior, se pueden lograr 2, 4 y 5 grados de libertad a través del sistema de soporte SPMT, con un control operativo preciso habilitado a través de una interfaz hombre-máquina. El circuito hidráulico del sistema de soporte SPMT consta de líneas dobles en cada lado: una que suministra suministro al extremo distal (delantero) y la otra al extremo proximal (trasero). Esta configuración proporciona un total de cuatro líneas de soporte independientes en los dos lados; cada línea se conecta a una zona de soporte específica, estableciendo así cuatro áreas de soporte independientes dentro del plano XY ilustrado en la Figura 2.
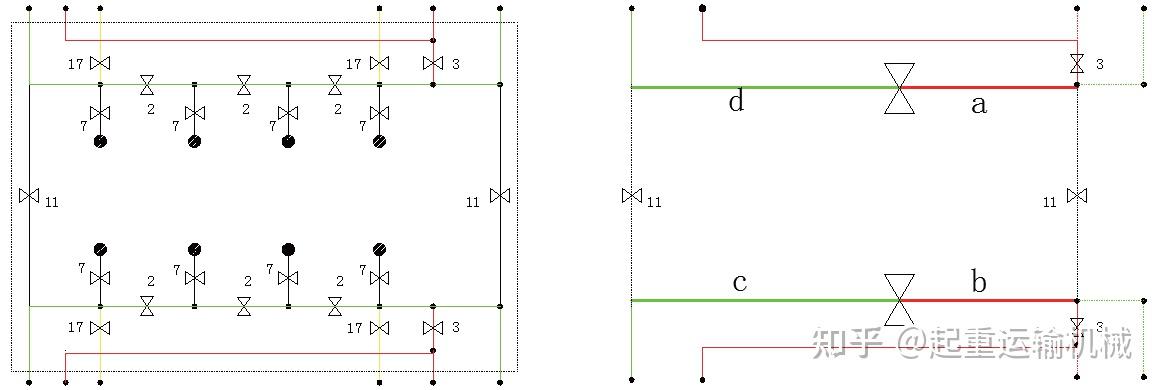
Como se muestra en la figura, al configurar los cuerpos de válvula 2, 3, 11 y 17, el conjunto SPMT se puede dividir en cuatro zonas de soporte independientes (a, b, cyd); Si bien cada zona se puede controlar de forma independiente, todo el conjunto también se puede gestionar a través de una interfaz hombre-máquina, lo que permite operaciones de elevación con 5 grados de libertad. Al vincular las zonas de soporte a y b, así como cy d, el conjunto SPMT se divide en zonas delantera y trasera a lo largo del eje Y; El ajuste de la elevación en estas zonas permite operaciones de cabeceo longitudinal con 2 grados de libertad. De manera similar, al vincular las zonas de soporte a y d, así como b y c, el conjunto se divide en zonas izquierda y derecha a lo largo del eje X; El ajuste de la elevación en estas zonas permite operaciones de balanceo lateral con 4 grados de libertad.
La velocidad de elevación del sistema de soporte SPMT se puede ajustar en dos etapas según los requisitos reales: la primera etapa se configura mediante el sistema de control (ajustable de 0 % a 100 %) y la segunda etapa se ajusta mediante un potenciómetro (ajustable de 0 a 100). En teoría, la velocidad de elevación se puede ajustar a un nivel infinitamente bajo.
En resumen, a través de su sistema de soporte, el SPMT permite movimientos de elevación/descenso infinitesimales, así como movimientos de cabeceo y balanceo, en los 2, 4 y 5 grados de libertad ilustrados en la Figura 2.
Principios de funcionamiento y control para 1, 3 y 6 grados de libertad
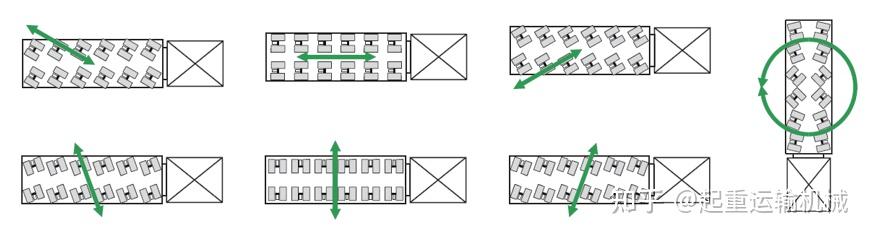
Los grados de libertad (1, 3 y 6) se logran mediante los sistemas de dirección y accionamiento del SPMT. La figura ilustra algunos de los modos de dirección del SPMT, que permiten el movimiento en cualquier dirección dentro del plano XY y la dirección en cualquier ángulo alrededor de cualquier punto dentro de ese plano. Las ruedas motrices están distribuidas simétricamente alrededor del centro geométrico de la plataforma, siendo la propulsión proporcionada por motores hidráulicos en los extremos de las ruedas; El sistema está diseñado para minimizar los golpes y vibraciones durante el funcionamiento. Hay dos modos de funcionamiento disponibles según la velocidad de desplazamiento: "Modo normal" y "Modo lento". En el modo normal, el operador controla la velocidad del motor mediante el acelerador para regular la presión de salida y el flujo de la bomba hidráulica, controlando así la velocidad de los motores hidráulicos. El modo lento permite configuraciones de entrada específicas del sistema, lo que permite un movimiento automático a velocidad constante; Teóricamente, la velocidad de lentitud puede ser infinitamente lenta.
Según el análisis anterior, los sistemas de soporte, dirección y propulsión del SPMT permiten el movimiento en todos los grados de libertad, con velocidades de desplazamiento teóricamente infinitesimales para cada grado de libertad. Combinado con la capacidad de combinar múltiples unidades arbitrariamente dentro del plano XY, esto permite la instalación y posicionamiento de componentes modulares pesados a gran escala.
Experimento de verificación de precisión de posicionamiento SPMT
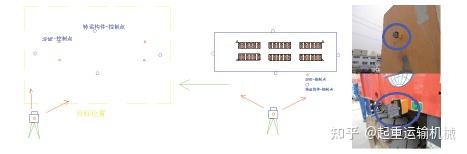
Este experimento de validación se realizó sobre una superficie nivelada de concreto utilizando un SPMT de 6 ejes, operado por personal profesional siguiendo los procedimientos establecidos. La configuración de medición utilizó un sistema de estación total de alta precisión y el software de inspección automatizada "Digital Dock"; la estación total presentaba una precisión angular de 0,5 segundos y una precisión de alcance de 0,5 mm + 1 mm/ppm, con un sistema informático capaz de sincronizar múltiples unidades para medición y seguimiento simultáneos.
Después de cargar el componente en el SPMT, se establecieron los puntos de referencia iniciales del terreno y se calcularon las coordenadas de los puntos de medición objetivo en el componente en función de estos puntos de referencia. Luego, el SPMT se alejó de la posición de referencia, regresó a lo largo de una trayectoria predeterminada y se reposicionó en la ubicación de referencia original. Al reposicionarlo, se midieron las coordenadas de los puntos de medición tanto en el lado izquierdo como en el derecho del componente; Luego, estas se compararon con las coordenadas iniciales para determinar la precisión de posicionamiento del SPMT.
Descripción del procedimiento experimental.
Paso 1: Utilice una estación total y los accesorios correspondientes para establecer un punto de referencia inicial en el terreno. Calcule las coordenadas del objetivo (componente) basándose en este punto de referencia y realice un replanteo rápido y de alta precisión (precisión superior a 1 mm) mientras coloca marcadores de medición.
Paso 2: Después de salir del punto de referencia inicial en modo de conducción normal, el SPMT simula el escenario de instalación y regresa al punto de referencia; al acercarse a unos 20 metros, comienzan los preparativos para el seguimiento de la trayectoria.
Paso 3: A medida que el vehículo viaja dentro del rango de 20 a 10 metros desde el punto de referencia inicial, se utiliza un prisma de seguimiento de 360 grados para monitorear la trayectoria del movimiento. Durante el movimiento del componente, cuatro estaciones totales automatizadas rastrean el prisma en tiempo real para proporcionar retroalimentación de datos, lo que permite la corrección de la trayectoria en tiempo real basada en esos datos.
Paso 4: Después de la corrección de la trayectoria, el vehículo cambia al modo "micromovimiento". Al ingresar a una zona dentro de los 30 mm del área objetivo, se realizan ajustes rápidos utilizando puntos de referencia visuales; Estos puntos ofrecen una interfaz intuitiva y conveniente, que permite a los operadores SPMT realizar ajustes rápidos y directos.
Paso 5: Se realiza una inspección de alta precisión utilizando la estación total para proporcionar información sobre la postura; El SPMT ajusta su posición basándose en esta retroalimentación para confirmar el estado de colocación final y preciso. Después de la colocación, se registran los datos de posición de los puntos de inspección para el análisis de los resultados experimentales.
Según el análisis experimental anterior, el SPMT puede corregir su recorrido en línea recta dentro de los 10 metros durante el funcionamiento normal (modo sin avance lento), mientras que la precisión del posicionamiento exacto del SPMT (modo avanzando lentamente) puede alcanzar dentro de los 2 mm.
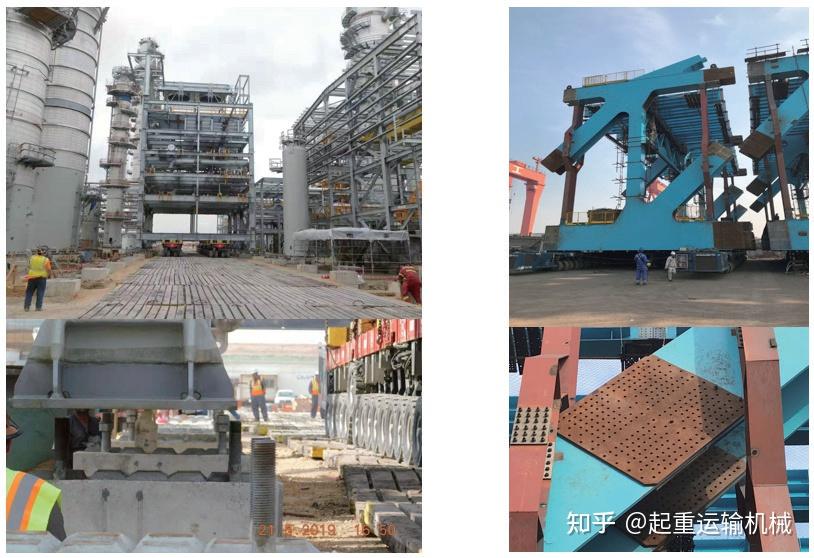
Un análisis funcional de los sistemas de soporte, dirección y accionamiento del SPMT demuestra su capacidad para realizar operaciones de instalación y posicionamiento de componentes modulares pesados y de gran escala. Para determinar la precisión del posicionamiento, se realizaron experimentos utilizando un sistema de medición de estación total y operaciones reales del proyecto, verificando que la precisión del posicionamiento esté dentro de los 2 mm. Estos hallazgos proporcionan una guía importante para la instalación y posicionamiento de grandes componentes modulares.
Soluciones SPMT de vehículos orientales
El análisis anterior demuestra que los SPMT pueden proporcionar el movimiento multidireccional, elevación, nivelación y posicionamiento preciso necesarios para la instalación de componentes modulares grandes y pesados. Sobre la base de estas capacidades, Oriental Vehicles ofrece una gama de soluciones SPMT y de transporte modular para proyectos exigentes de instalación y transporte de cargas pesadas.
ElTransportador modular autopropulsado de 5 ejeses una solución SPMT compacta diseñada para transportar equipos industriales pesados y de gran tamaño. Su funcionamiento autopropulsado, suspensión hidráulica y dirección precisa proporcionan movimiento y posicionamiento flexibles en entornos de trabajo exigentes. La configuración modular también se puede adaptar a diferentes dimensiones de carga y requisitos del proyecto.
Para aplicaciones de carga pesada más grandes, elRemolque SPMTproporciona una plataforma de transporte modular de alta capacidad con sistemas de dirección y suspensión hidráulica. Su estructura modular permite combinar diferentes configuraciones de ejes según el peso y dimensiones de la carga, lo que lo hace adecuado para grandes proyectos de infraestructura y equipos industriales.

ElTransportador modular autopropulsado para transporte de vigas de puenteestá diseñado específicamente para el transporte y posicionamiento de vigas de puentes pesadas y otros componentes de infraestructura de gran tamaño. Su sistema hidráulico autopropulsado y su configuración modular proporcionan la maniobrabilidad necesaria para obras de construcción complejas y operaciones de levantamiento y posicionamiento de objetos pesados.

Para proyectos que requieran mayor capacidad de transporte, elTransportador modular autopropulsado de 300 a 400 toneladasofrece una solución resistente para carga ultrapesada. Con líneas de ejes configurables y operación autopropulsada, se puede adaptar a diferentes requisitos de carga y condiciones del proyecto.
Estas soluciones SPMT demuestran cómo la tecnología de transporte modular puede extenderse más allá del transporte convencional de carga pesada para respaldar el posicionamiento y la instalación de grandes componentes modulares. Dependiendo del peso de la carga, las dimensiones, el centro de gravedad, las condiciones del sitio y la precisión de posicionamiento requerida, se puede seleccionar o personalizar la configuración SPMT adecuada.

Sobre vehículos orientales
Oriental Vehicles International Co., Limited es un fabricante profesional de semirremolques, transportadores y equipos de transporte especiales. Fundada en 2002, la empresa tiene más de 20 años de experiencia en investigación, desarrollo y fabricación de vehículos. Sus instalaciones de producción cubren aproximadamente 300.000 metros cuadrados, incluida un área de producción de 80.000 metros cuadrados con líneas de producción de vehículos especializadas y equipos de inspección dedicados.
Oriental Vehicles ofrece soluciones personalizadas de semirremolques y transporte pesado según los requisitos del cliente. Para cargas no estándar grandes y pesadas, la empresa ofrece un servicio integrado que abarca diseño y producción, con capacidades de carga personalizadas que van desde 30 a 1.200 toneladas. Sus productos se han exportado a más de 20 países y se utilizan en la construcción, logística, minería, energía y otras industrias especializadas.
Para proyectos que involucran componentes modulares de gran tamaño, equipos industriales pesados, estructuras de puentes u otras cargas ultrapesadas, Oriental Vehicles puede desarrollar una solución SPMT o de transporte modular apropiada de acuerdo con los requisitos específicos del proyecto.
Comuníquese con Oriental Vehicles para analizar su proyecto de transporte de carga pesada, instalación modular o SPMT.
Producción relacionada:Transportador modular autopropulsado para transporte de vigas de puente
Transportador modular autopropulsado de 300 a 400 toneladas
Transportador modular autopropulsado de 5 ejes
Artículos relacionados:¿Qué diferencia al transporte autopropulsado?
¿Cuándo es mejor el transporte autopropulsado para maquinaria pesada?
Leer más :¿Qué maquinaria pesada se transporta mediante remolques modulares?
¿En qué se diferencia el transporte autopropulsado del transporte modular convencional?


